MuJoCo 4.0 换掉了半平面判定:快物不再穿墙,弹簧会永久变形
4.0.0 新增 speculative contacts 防单步穿透、给关节与柔性体加入弹塑性,并把 Python 包拆成 core 与 studio;sidesite 语义变更属于破坏性修改。
相关标签
MuJoCo 发了 4.0.0,时间戳是 11 月 6 日。对这样一个 2021 年就开源的物理引擎来说,主版本号跨一格不常见——上一个 3.0 已经过去很久,中间 3.17.0 还在 10 月 22 日刚发过。Google DeepMind 在发布说明里同步开了一个讨论帖讲”自 3.0 以来的一切”,仓库今天仍在榜单上,16,452 个星标,单日新增 41。
最值得看的是两处物理层面的改动。
第一处针对”穿透”。快速运动的凸几何体在单个时间步内穿过薄障碍物,是所有接触仿真器都头疼的老问题,通常靠减小步长或事后修补。4.0 给了一个 speculative 开关,走 speculative contacts 路线,用 conservative advancement 在两个旋转盒之间做保守推进,让接触在真正穿透之前就被”预判”到。示例模型放在 model/speculative/,可以直接跑起来看两个盒子贴近的那一步。
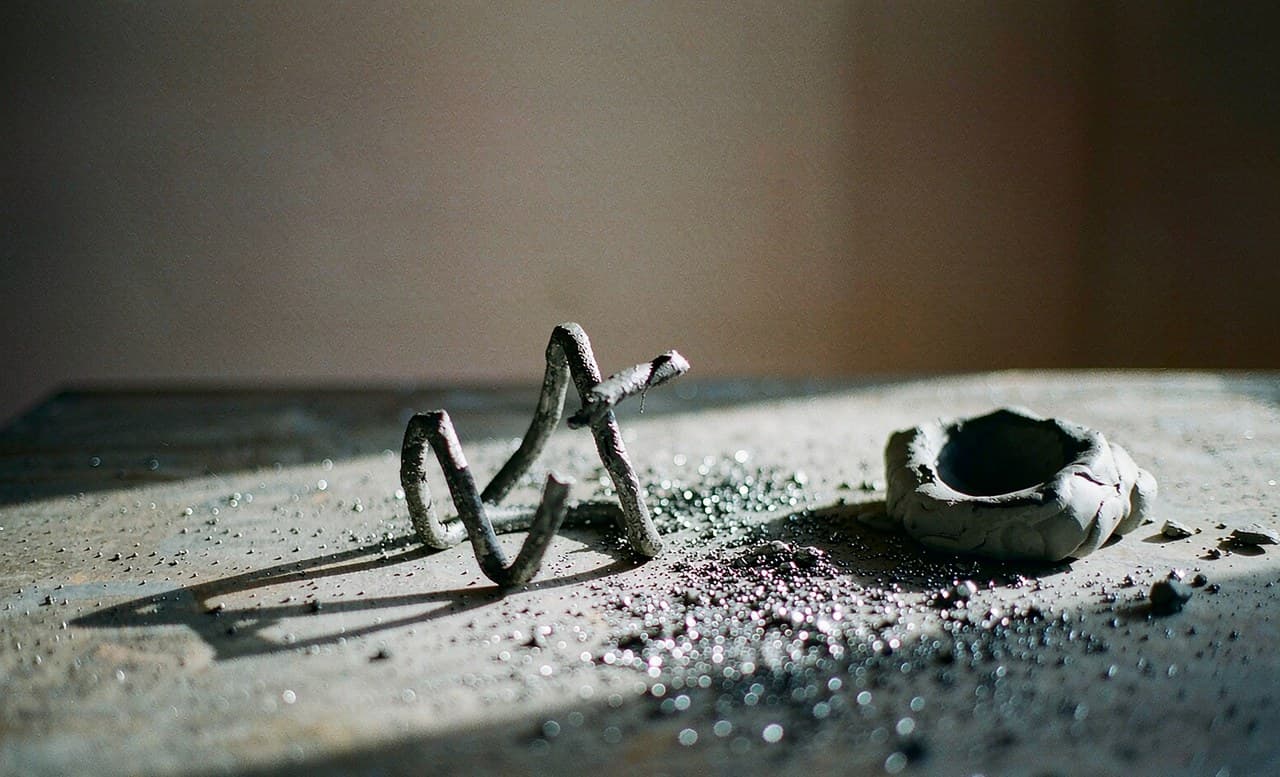
第二处是弹塑性,这是 4.x 真正新增的能力,而不是修 bug。关节的 springyield、腱的 spatial 与 fixed springyield 现在支持理想弹塑性——弹簧被拉过头就永久变形,松开不会弹回原长。更复杂的是可变形体:2D 与 3D flex 支持连续弹塑性,2D 壳的拉伸屈服应变与弯曲屈服应变分开设定,拉伸走 von Mises J₂ 准则、壳弯曲走 2D return mapping。这类形变的中间状态并没有被丢掉,它存在 mjData.plastic 里,标记为 mjSTATE_PLASTIC,可以跟着仿真状态一起保存和恢复。示例是 model/plastic/ 下的两段——一根被拉弯的金属丝,一块被压出凹坑的黏土。
第三处改动不涉及物理,但会让所有 Python 用户当天就感受到:Python 包被拆成了三个。mujoco-core 只保留最小绑定和 C 库,依赖仅 numpy;mujoco-studio 是 Studio 与 Filament 渲染器的绑定;mujoco 作为默认包,把两者都装上。好处是做无头训练的人不必为了跑仿真去装一整套渲染栈。代价是升级路径变刁:从旧版 mujoco 用 pip 升级,必须先 pip uninstall -y mujoco 再装,否则 pip 会把已经迁到 mujoco-core 的文件当作残留删掉;想只保留核心,则要 pip uninstall -y mujoco mujoco-studio 之后再装 core。发布说明还补了一句:OpenUSD 的预编译 wheel(mujoco-usd / mujoco[usd])和包拆分的文档是在 4.0.0 之后几天才落地的,查文档要认 latest 而不是 stable。
还有一处破坏性变更,属于”改对了但会让人对不上账”的类型:sidesite 的语义被重定义了。旧实现用半平面测试判断腱从几何体哪一侧绕过,问题是当两个端点之间的线段远离 side site、又没有碰到几何体时,腱会突然”跳”到几何体上,腱长出现不连续;绕行超过一圈时还可能选错侧。新语义改成”与端点折线同伦、且移除几何体后的绕行平面内最短路径”,几何上更干净,但依赖旧行为调出来的模型需要重新验证。
把这些放一起看,4.0 的取向很清楚:把”仿真里最贵的错误”往前挪——穿透和永久形变恰恰是机器人强化学习里最难事后补救的两类。前者会让策略学到不存在的接触,后者会让 sim-to-real 的迁移在材质上直接失真。至于包拆分,是给大规模并行训练让路:3.17 刚加的 mjbatch.h 批处理 API 已经把”一个模型、多份状态、线程池步进”做成了一等公民,训练端不需要渲染器的时候,也就不该被迫装它。
更多资讯
想看更多优质内容?
浏览所有资讯